Foundry Labs / コミュニティから
建設ロボット:現場・重機・操作者を含めて設計する
目次
ショベルカーは、ロボット研究室のように管理された環境では働きません。Tokyo AIの「AI x Construction」でAmin Safavi氏が取り上げた重機ロボティクスは、機械の力学だけでなく、現場の作業、人、別の重機との関係まで含む導入課題です。
実際の重機に合わせて設計する
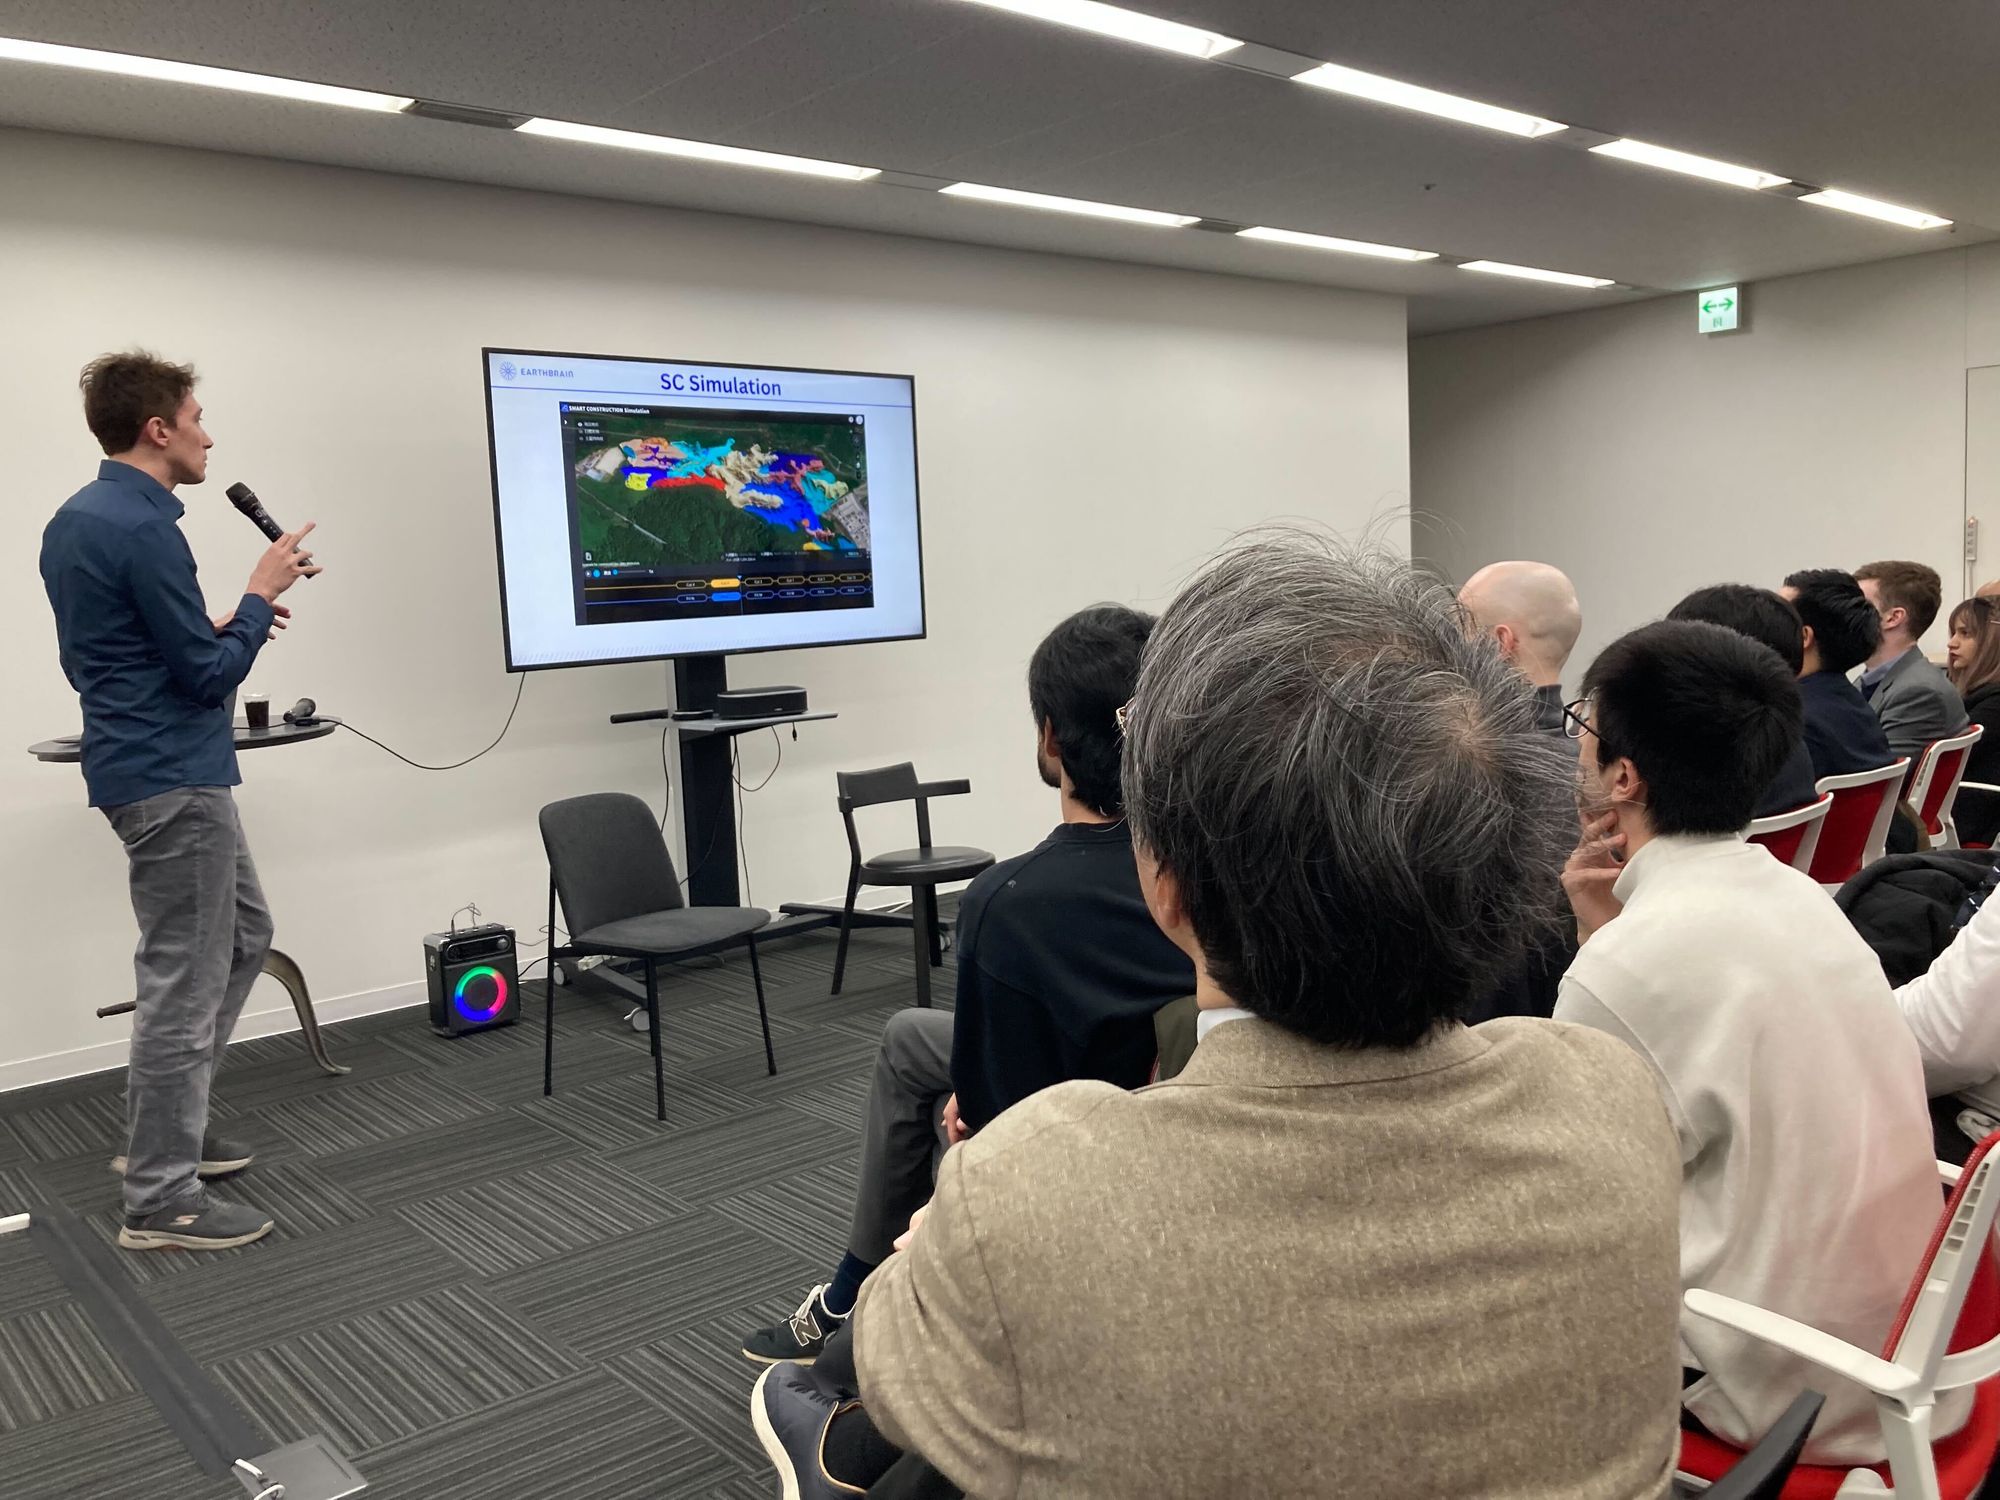
Amin氏は、一般的なロボティクスと重機を比較しました。油圧は建設作業に必要な大きな力を出せますが、多くの小型ロボットで使われる電動駆動とは制御や保守の条件が異なります。ブームのたわみ、ケーブル、アタッチメントの違いも動作に影響します。単純化したシミュレーションで成立した経路が、実機でそのまま使えるとは限りません。
発表では、工程への組み込みと現場での調整も課題として挙げられました。現場は毎回同じ試験場ではありません。地面、作業内容、近くで働く人、他の機械が変わります。どこまで機械に任せ、人がいつ介入し、観測や制御が不確かなときどう止めるかを決める必要があります。これはモデルの精度だけでは解けない問題です。
実証から現場作業への経路を審査する
土砂を積み込むショベルカーを説明用の例として考えます。実証では、区切られた場所で資材を動かせればよいかもしれません。本番では、作業区域の定義、人や機材の確認、操作者への引き継ぎ、中断の記録が要ります。地盤やアタッチメントが変わった場合、センサーが故障した場合も試してから、運用範囲を広げます。デモの成功は次の審査の証拠であり、無条件の自律運転許可ではありません。
建設現場で問うべきなのは、機械が安全で保守できる工程の中で仕事全体を改善できるかです。業務責任者、機械エンジニア、現場操作者が同じ答えを持てる設計が必要です。
Tokyo AIは、Foundry Labsが運営する日本の開発者、研究者、ビジネスリーダーのコミュニティです。イベントページもご覧ください。
登壇者の講演資料は、ご希望に応じてご案内できます。お問い合わせフォームからイベント名と登壇者名をお知らせください。
登壇者
- Amin Safavi:DeepXのロボット制御エンジニア。