Foundry Labs / コミュニティから
Physical AIを実装するために:意図と動作の間に必要な制御
目次
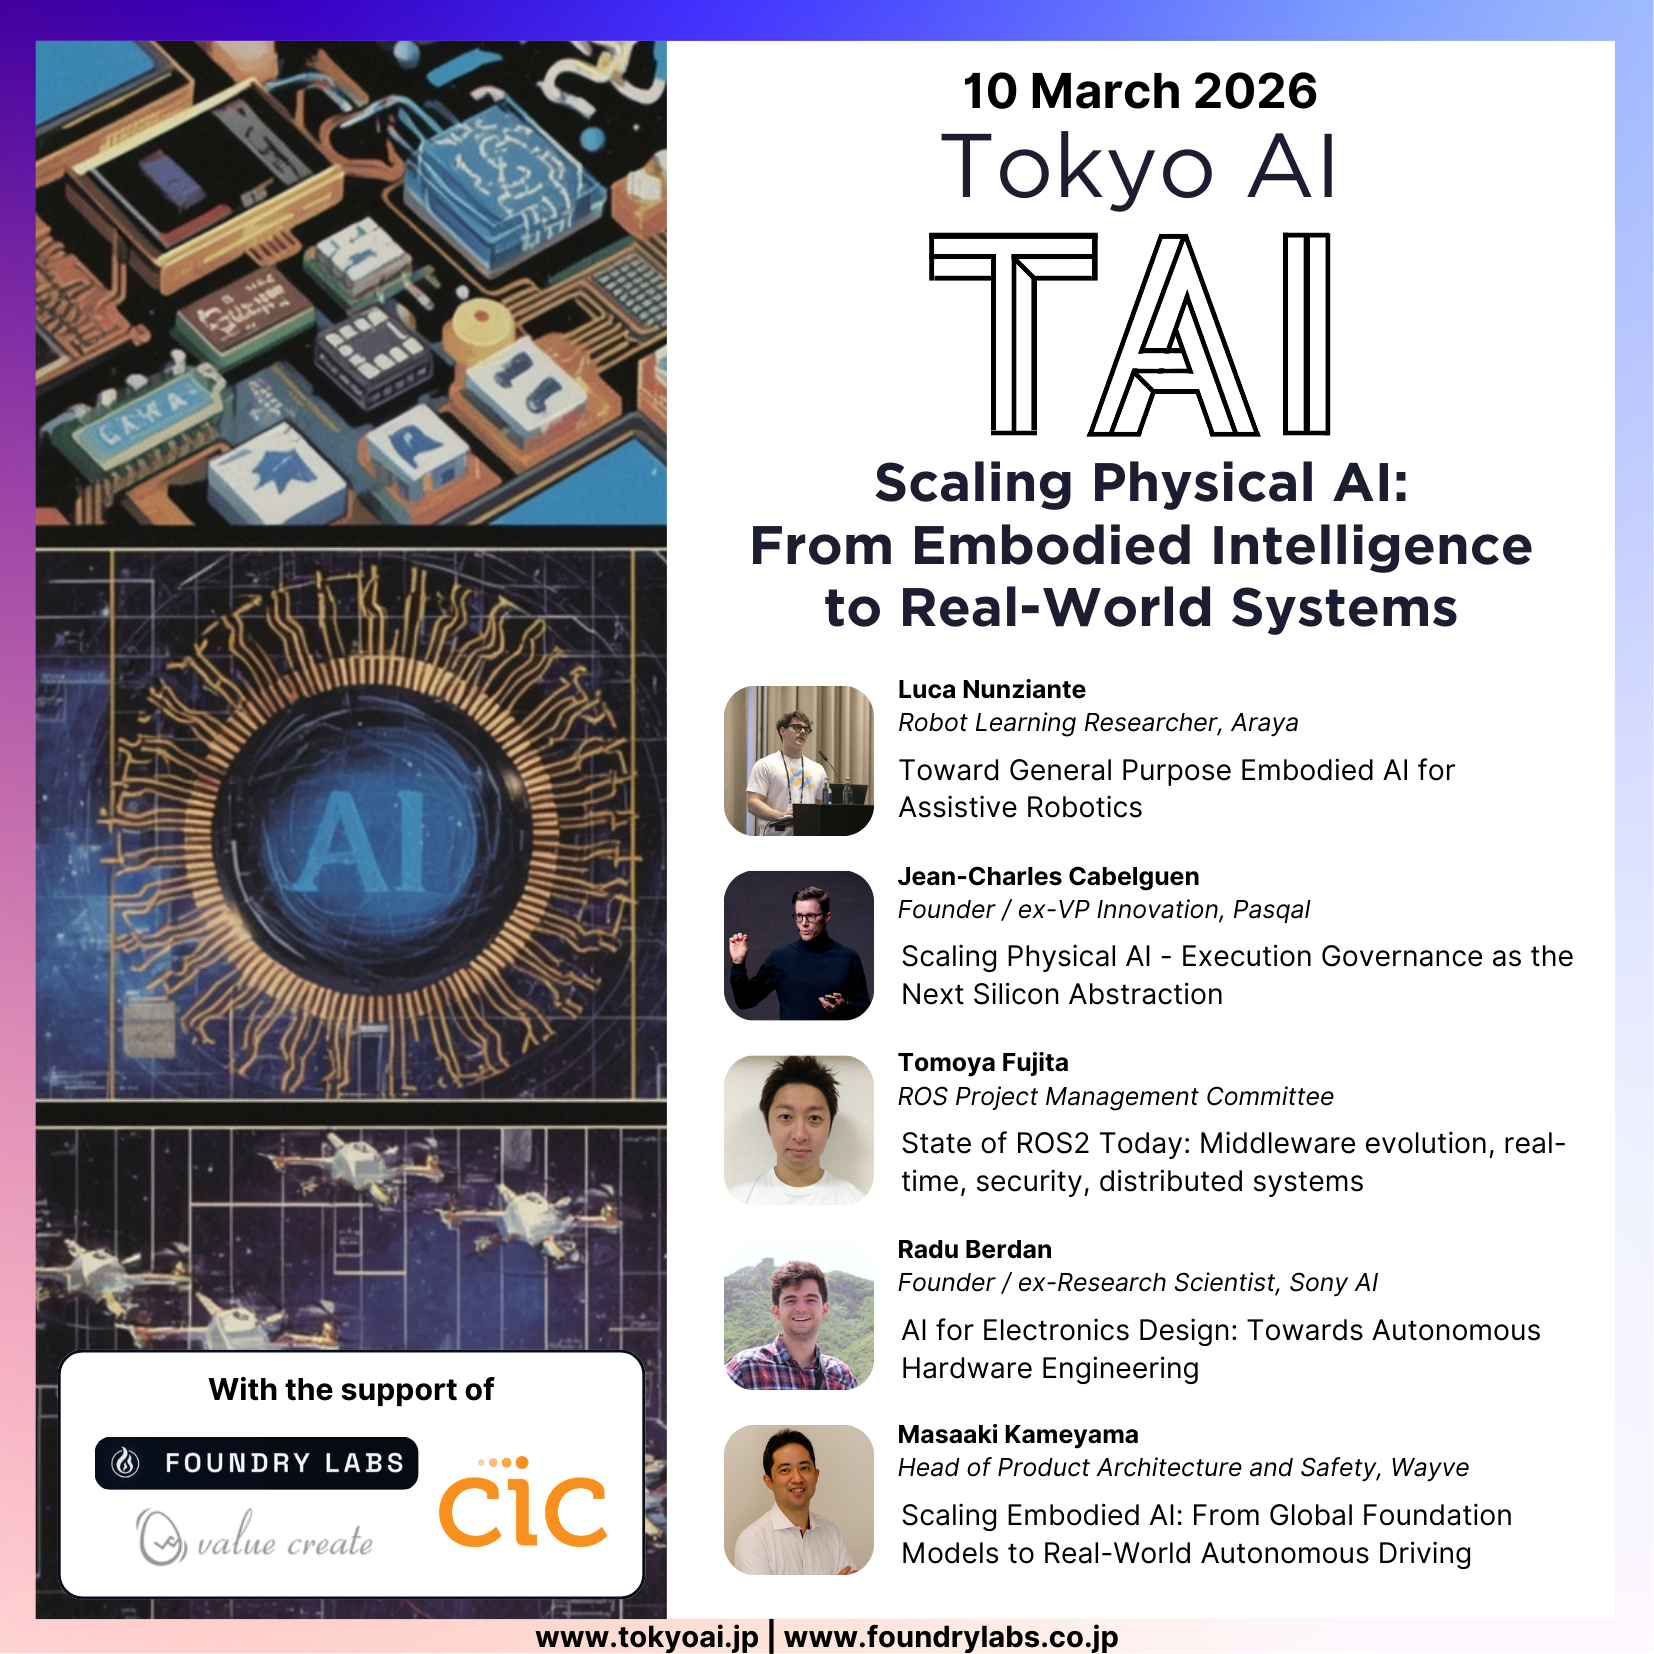
ロボットが正しい計画を立てても、それだけで動作が成立するわけではありません。周囲は変化し、機器には負荷がかかり、人が途中で意図を変えることもあります。Physical AIでは、AIの意図が実際の動きになるまでを、どの仕組みが制御するかが重要です。
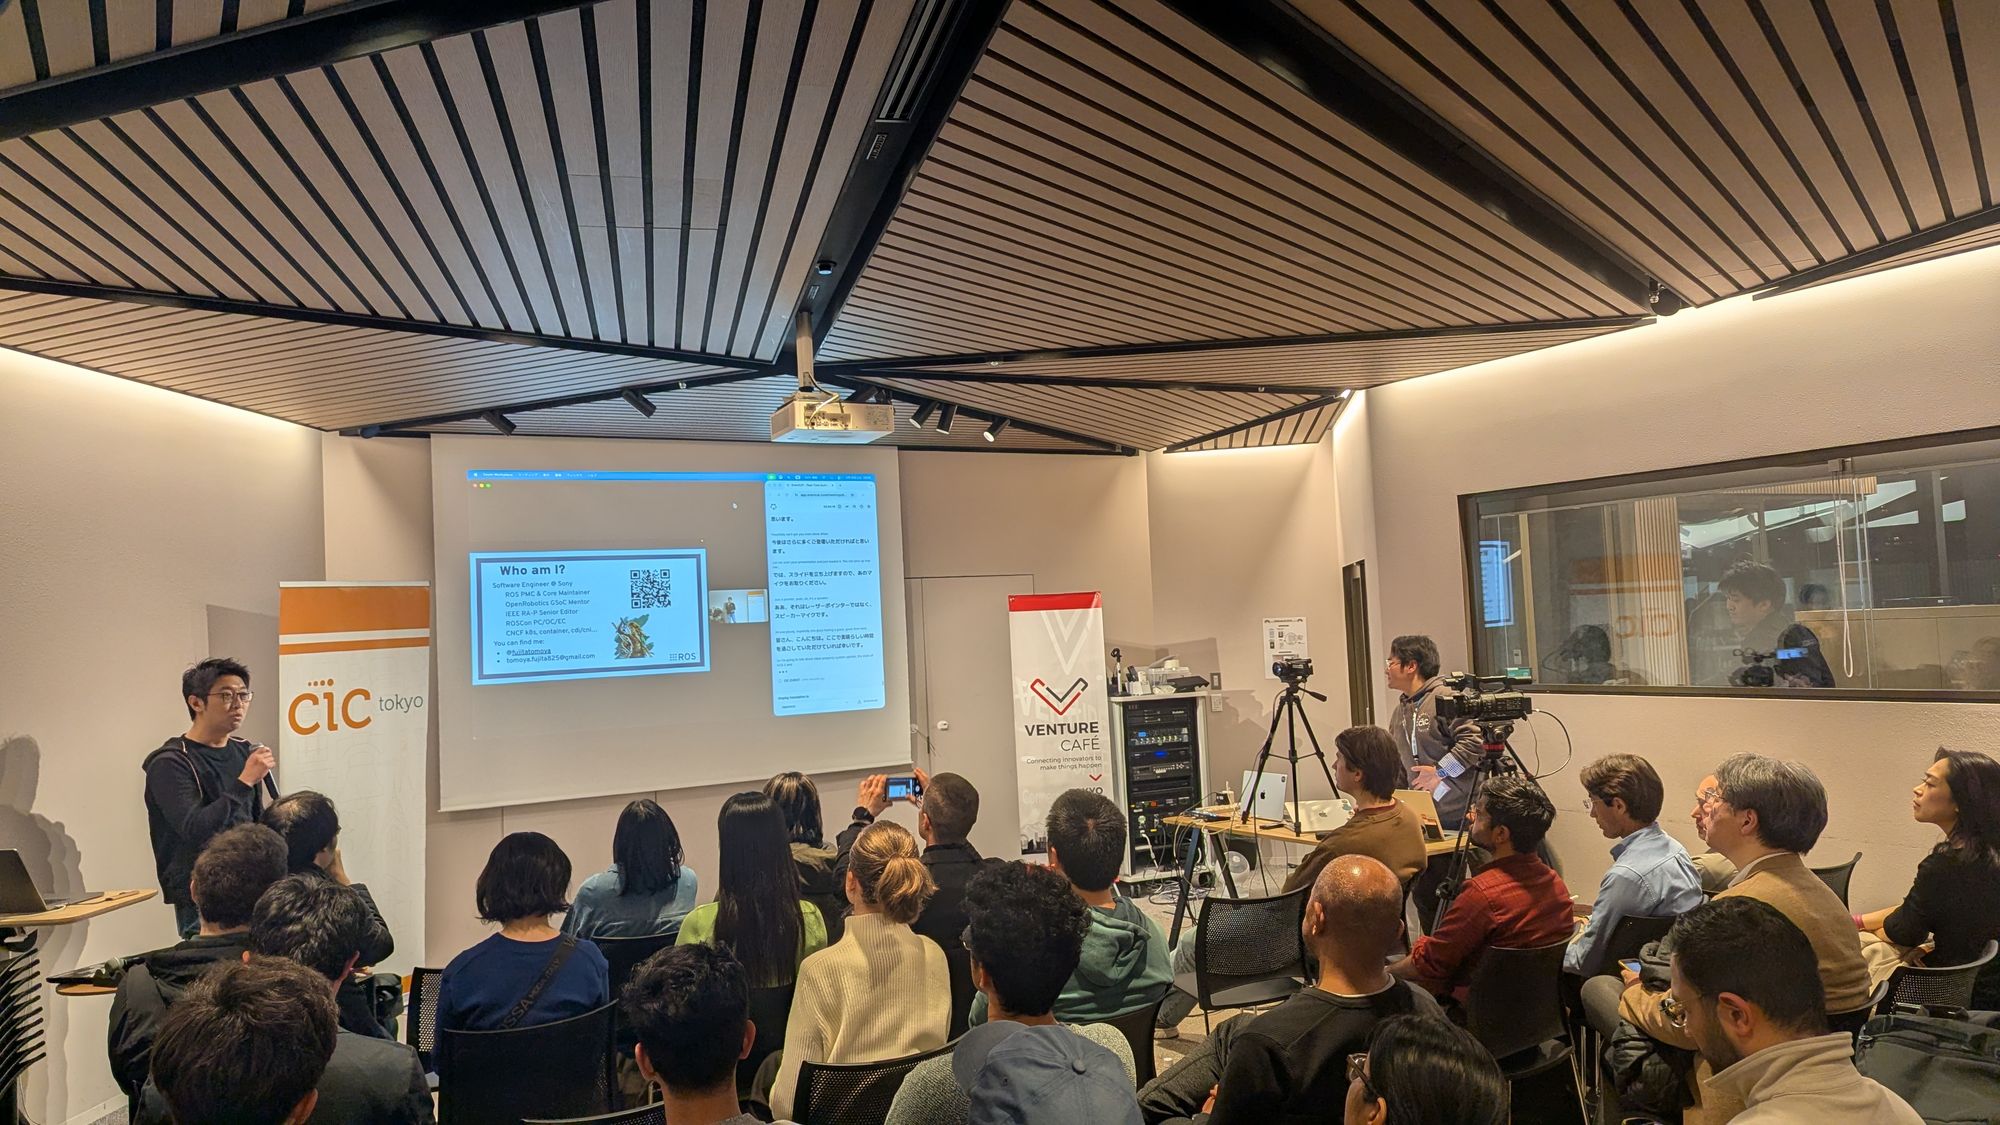
2026年3月10日のTokyo AIイベント「Scaling Physical AI」では、支援ロボット、実行制御、ROS 2、電子回路設計、自動運転から、この問題を考えました。
動作の要求と、実行の許可を分ける
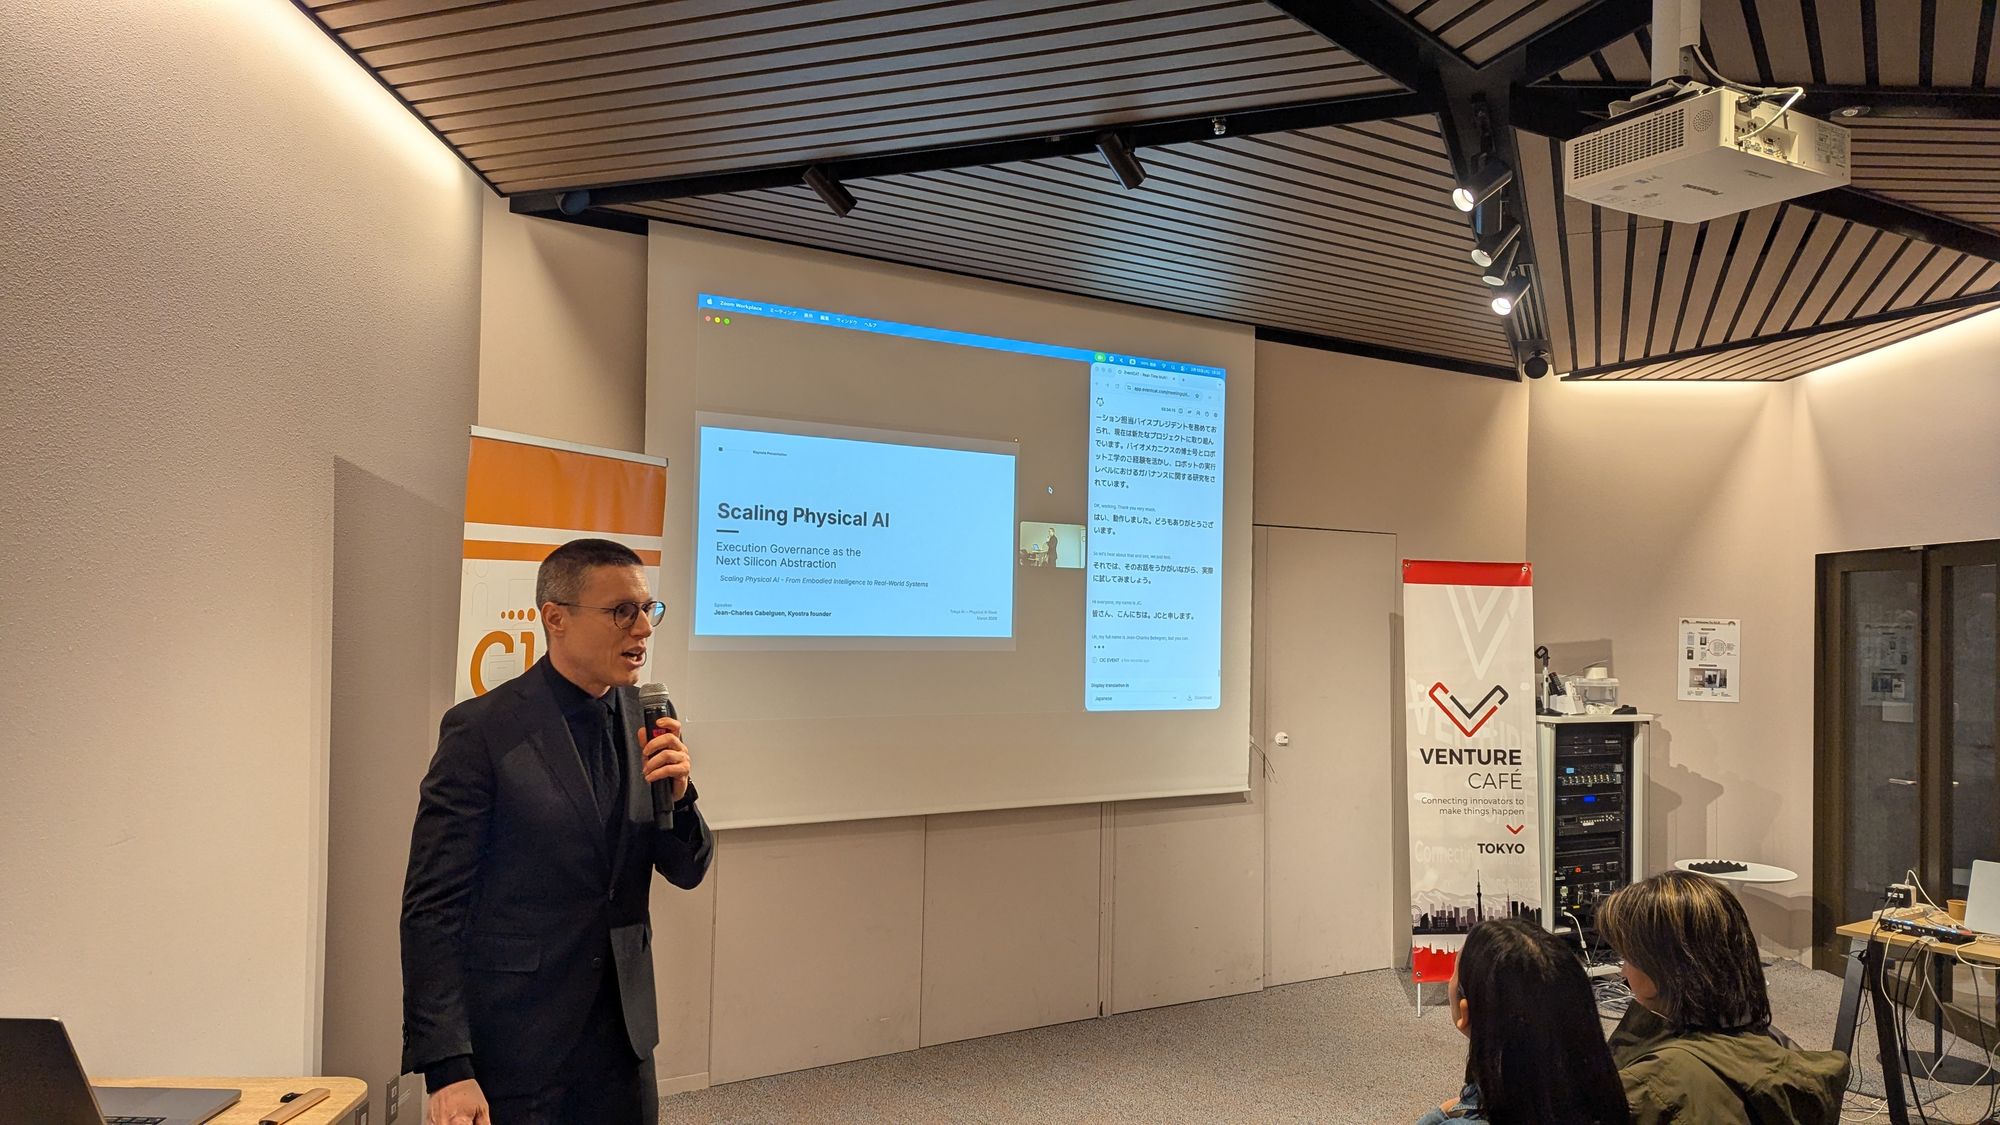
Kyostra創業者のJean-Charles Cabelguen氏は、AIによる計画と物理的な動作の間に、実行を制約する層を置く構成を提案しています。この層は動きを生成するのではなく、権限、エネルギー、安全上の境界などに基づいて、どのように動いてよいかを管理します。
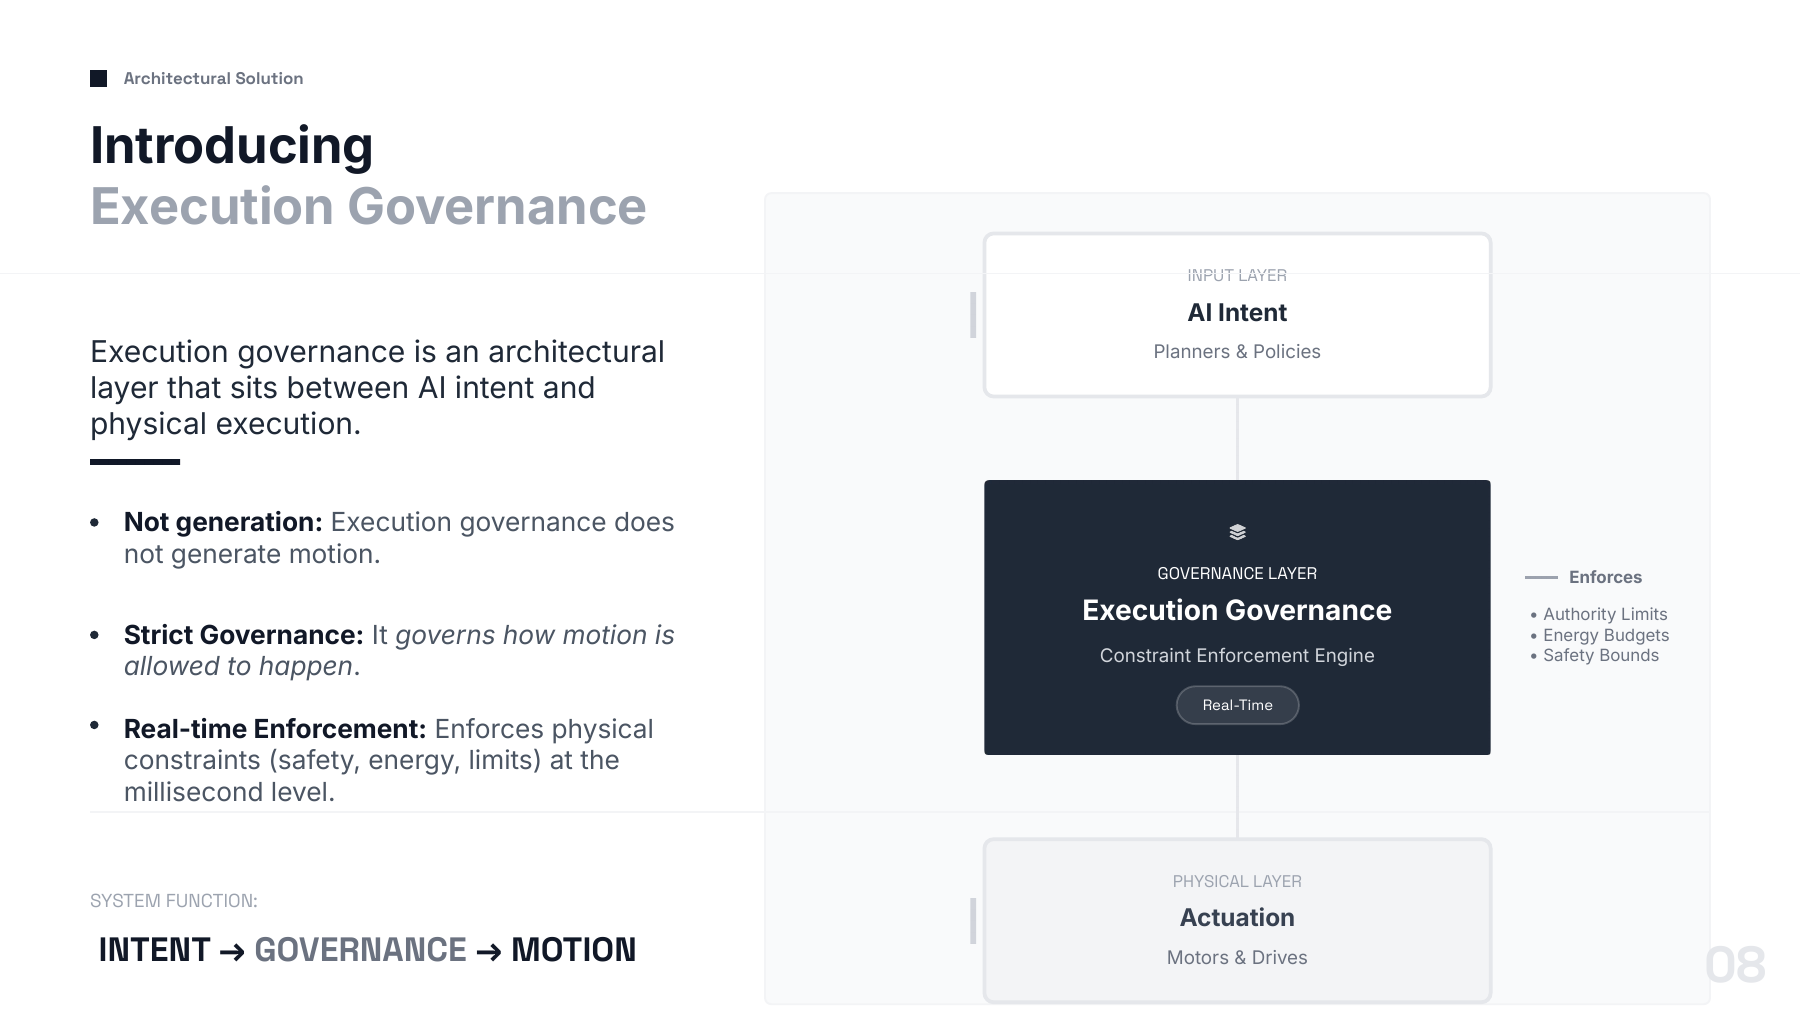
同じ軌道を要求しても、荷重、障害物、機器の状態が違えば結果は変わります。計画をそのまま実行へ渡す前に、現在の条件で許容できるかを確認する責任を明確にする考え方です。
また、瞬間的な制御、動作の協調、エネルギー管理、長期的な摩耗では、扱う時間の長さが異なります。一回は成功しても、繰り返すことで機器へ無理が蓄積する場合があります。講演の構成は、こうした制約を明示する提案であり、個別設備の安全認証を示すものではありません。
人の意図も、確定した入力とは限らない
ArayaのRobot Learning Researcher、Luca Nunziante氏は、支援ロボットに必要な要素として、汎用的な行動方策、利用者の意図の読み取り、操作体験を結び付けています。支援付きの遠隔操作、共有自律、より全面的な自動化という違いも扱います。
人は動作の補助を求めていても、目的を決める権限まで委ねたいとは限りません。誤って解釈された指示と、本人が意図して出した指示を扱い分け、途中で無理なく方向を変えられることが重要になります。
そのため、操作画面と制御系は別々に完成させて接続するだけでは不十分です。技術的には停止できても、利用者に方法や状態が伝わらなければ、必要な場面で使えません。
モデルの周囲にも、検証すべき境界がある
Tomoya Fujita氏のROS 2に関する講演は、ミドルウェアや保守を含む視点を加えます。ロボットは複数の構成要素が通信して動くため、モデルの判断だけでなく、接続、状態の観測、保守期間も導入計画に含まれます。
Radu Berdan氏の電子回路設計の講演では、部品選択、回路生成、仕様書に照らしたレビューが取り上げられています。生成された回路図がもっともらしく見えても、実機の検証が済んだことにはなりません。モデルの外側にある仕様や試験へ接続する必要があります。
WayveのMasaaki Kameyama氏の講演テーマも、異なる環境でのアーキテクチャと検証です。Physical AIを、学習済みモデルより広い開発・運用の流れで考えることが共通しています。
Foundryの視点:成功する動作だけでなく、止まる境界を確かめる
二つの作業台の間で部品を運ぶロボットを、仮の例として考えます。PoCでは決まった配置で運べれば成功です。日常運用では、どの条件まで対応し、条件を外れたらどうするかを定義する必要があります。
目的、動作計画、実行の許可、低レベル制御を分ければ、それぞれの責任を整理できます。作業領域が変わったときには、即興で続けるのではなく、定義した動作へ移ります。担当者にも、許可待ちなのか、故障から復旧中なのか、仕事を完了できないのかが伝わる必要があります。
管理された試験環境では、中断、物体の位置変更、センサー情報の欠落、再起動などを扱います。何が起きたら性能が落ち、どの時点で人へ責任が戻るのかを確認するためです。実設備の制約と検証方法は、ロボットと安全の専門家が定めます。
対象を広げる判断には、完了率だけでなく、介入の負担、復旧、機器の状態、担当者への引き継ぎが役立ちます。Foundry Labsのロボティクス・エッジAI開発につながるのは、学習した能力を、明確な運用範囲と結び付ける設計です。
出典・関連情報
本記事は、Scaling Physical AI - From Embodied Intelligence to Real-World Systemsのイベント案内と上記の講演をもとに構成しています。Tokyo AI(TAI)は研究者、エンジニア、企業をつなぐコミュニティです。Foundry Labsのコミュニティ活動もご覧ください。
Luca Nunziante、Jean-Charles Cabelguen、Tomoya Fujita、Radu Berdanの登壇資料をご希望の方は、お問い合わせフォームより、イベント名と登壇者名を添えてご連絡ください。
登壇者プロフィール
Luca Nunziante。ArayaのRobot Learning Researcher。身体性AIと支援ロボットに取り組む。 LinkedIn
Jean-Charles Cabelguen。Kyostra創業者。Physical AIの実行ガバナンスをテーマに登壇。 LinkedIn
Tomoya Fujita。SonyのSoftware Engineer/Architect。ROS Project Management Committeeのメンバー。 LinkedIn
Radu Berdan。Galvano AI創業者。AIを活用した電子回路設計をテーマに登壇。 LinkedIn
Masaaki Kameyama。WayveのHead of Product Architecture and Safety。自動運転システムに取り組む。 LinkedIn
記事一覧