Foundry Labs / コミュニティから
VLAモデルの実装課題:推論中にも現実は動き続ける
目次
ロボットは、モデルが考えている間に世界を止められません。物体は動き、人が介入し、機体はすでに受け取った指示を実行しています。そのため推論時間は、計算効率だけでなく、実際の振る舞いを決める要素になります。
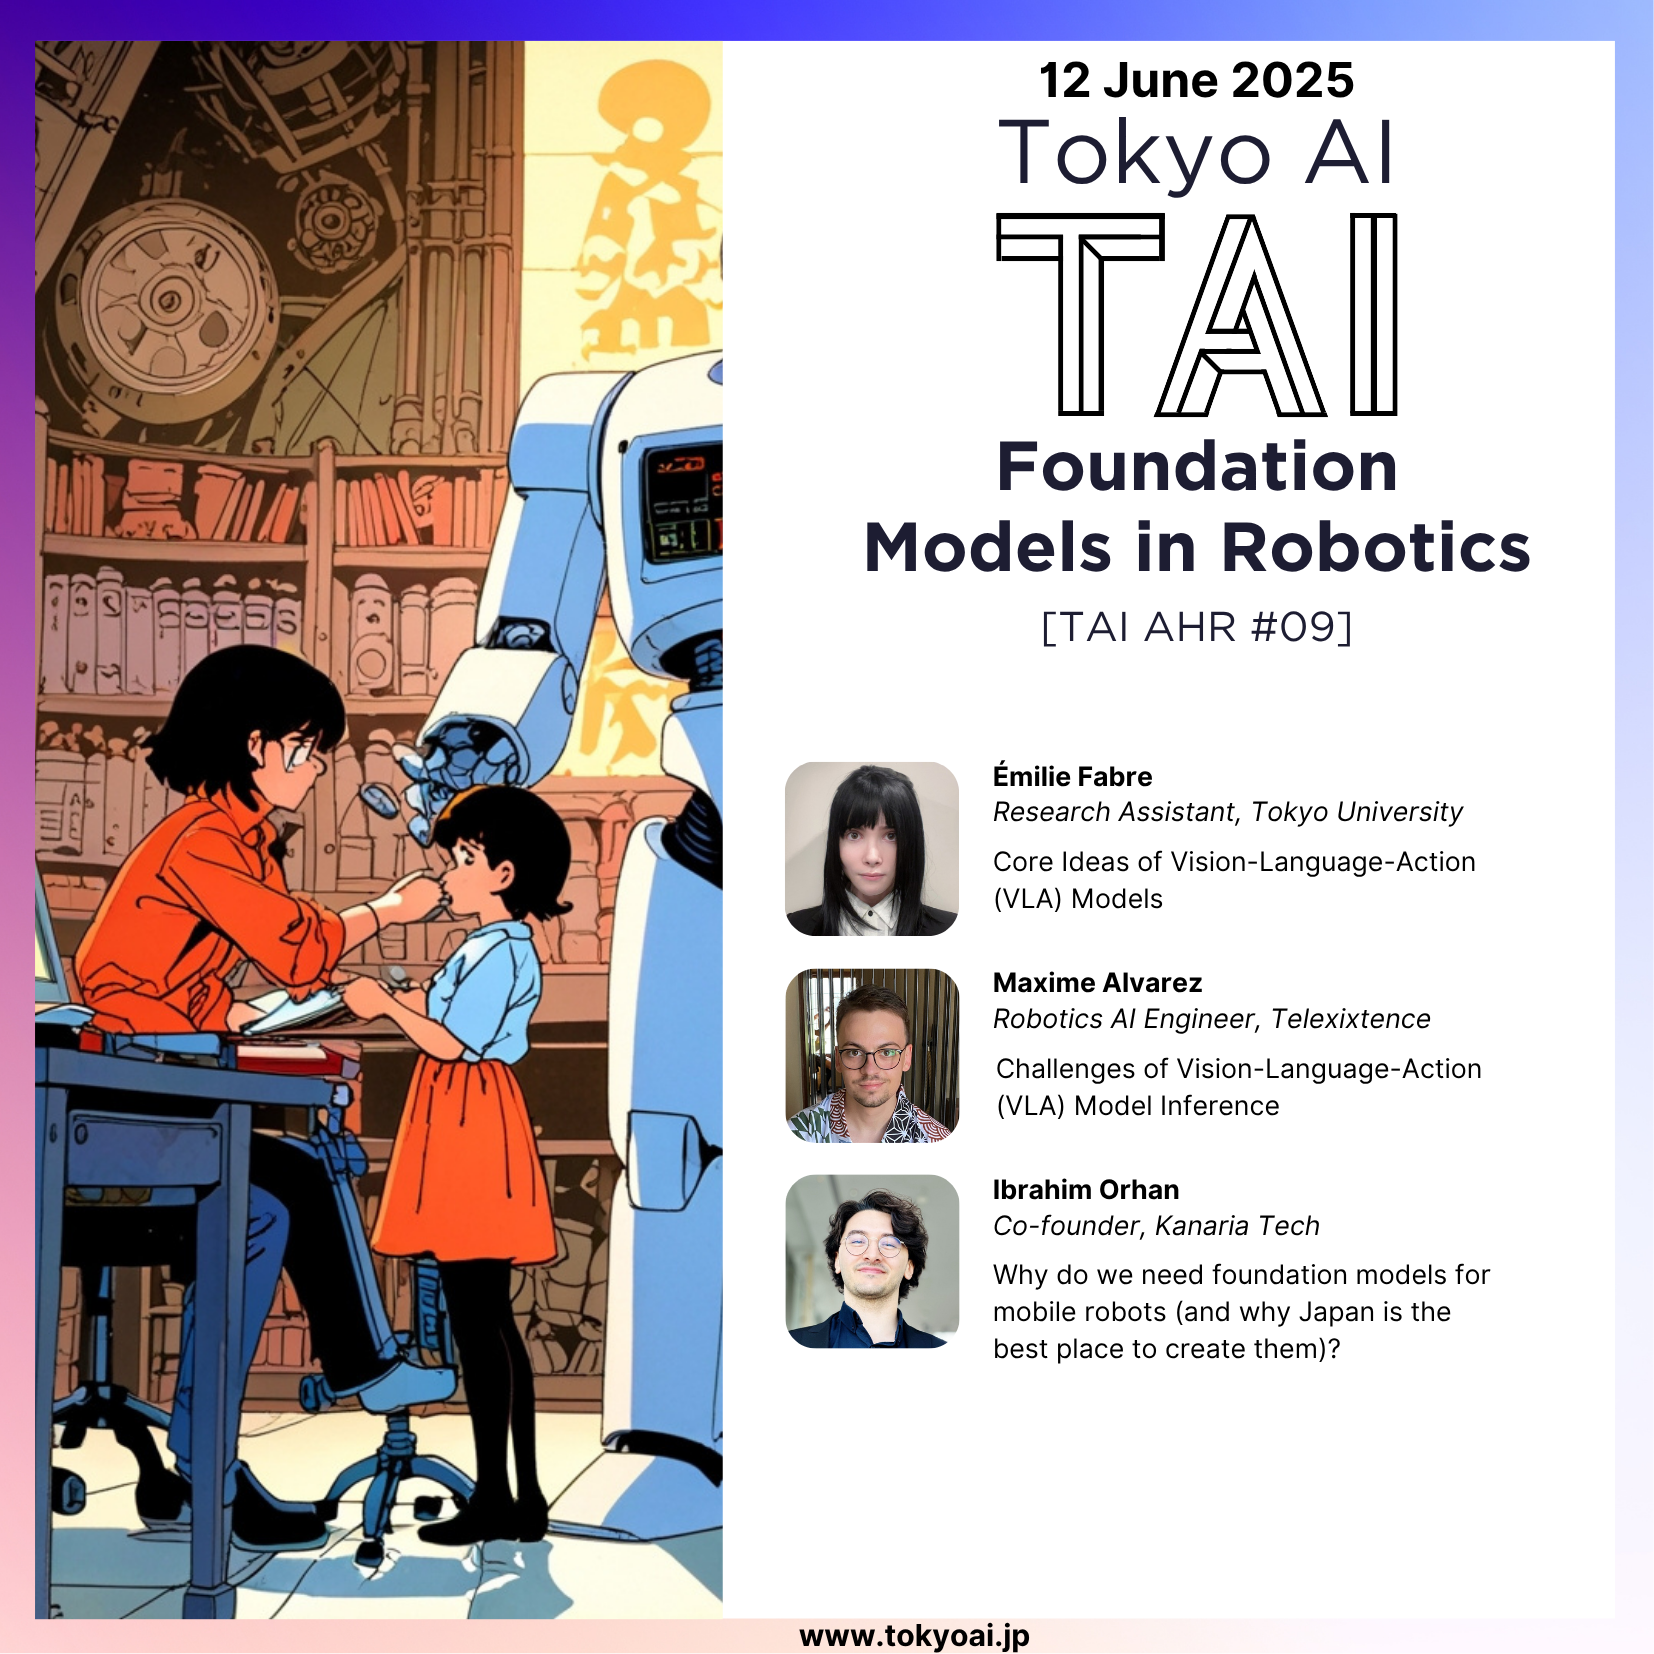
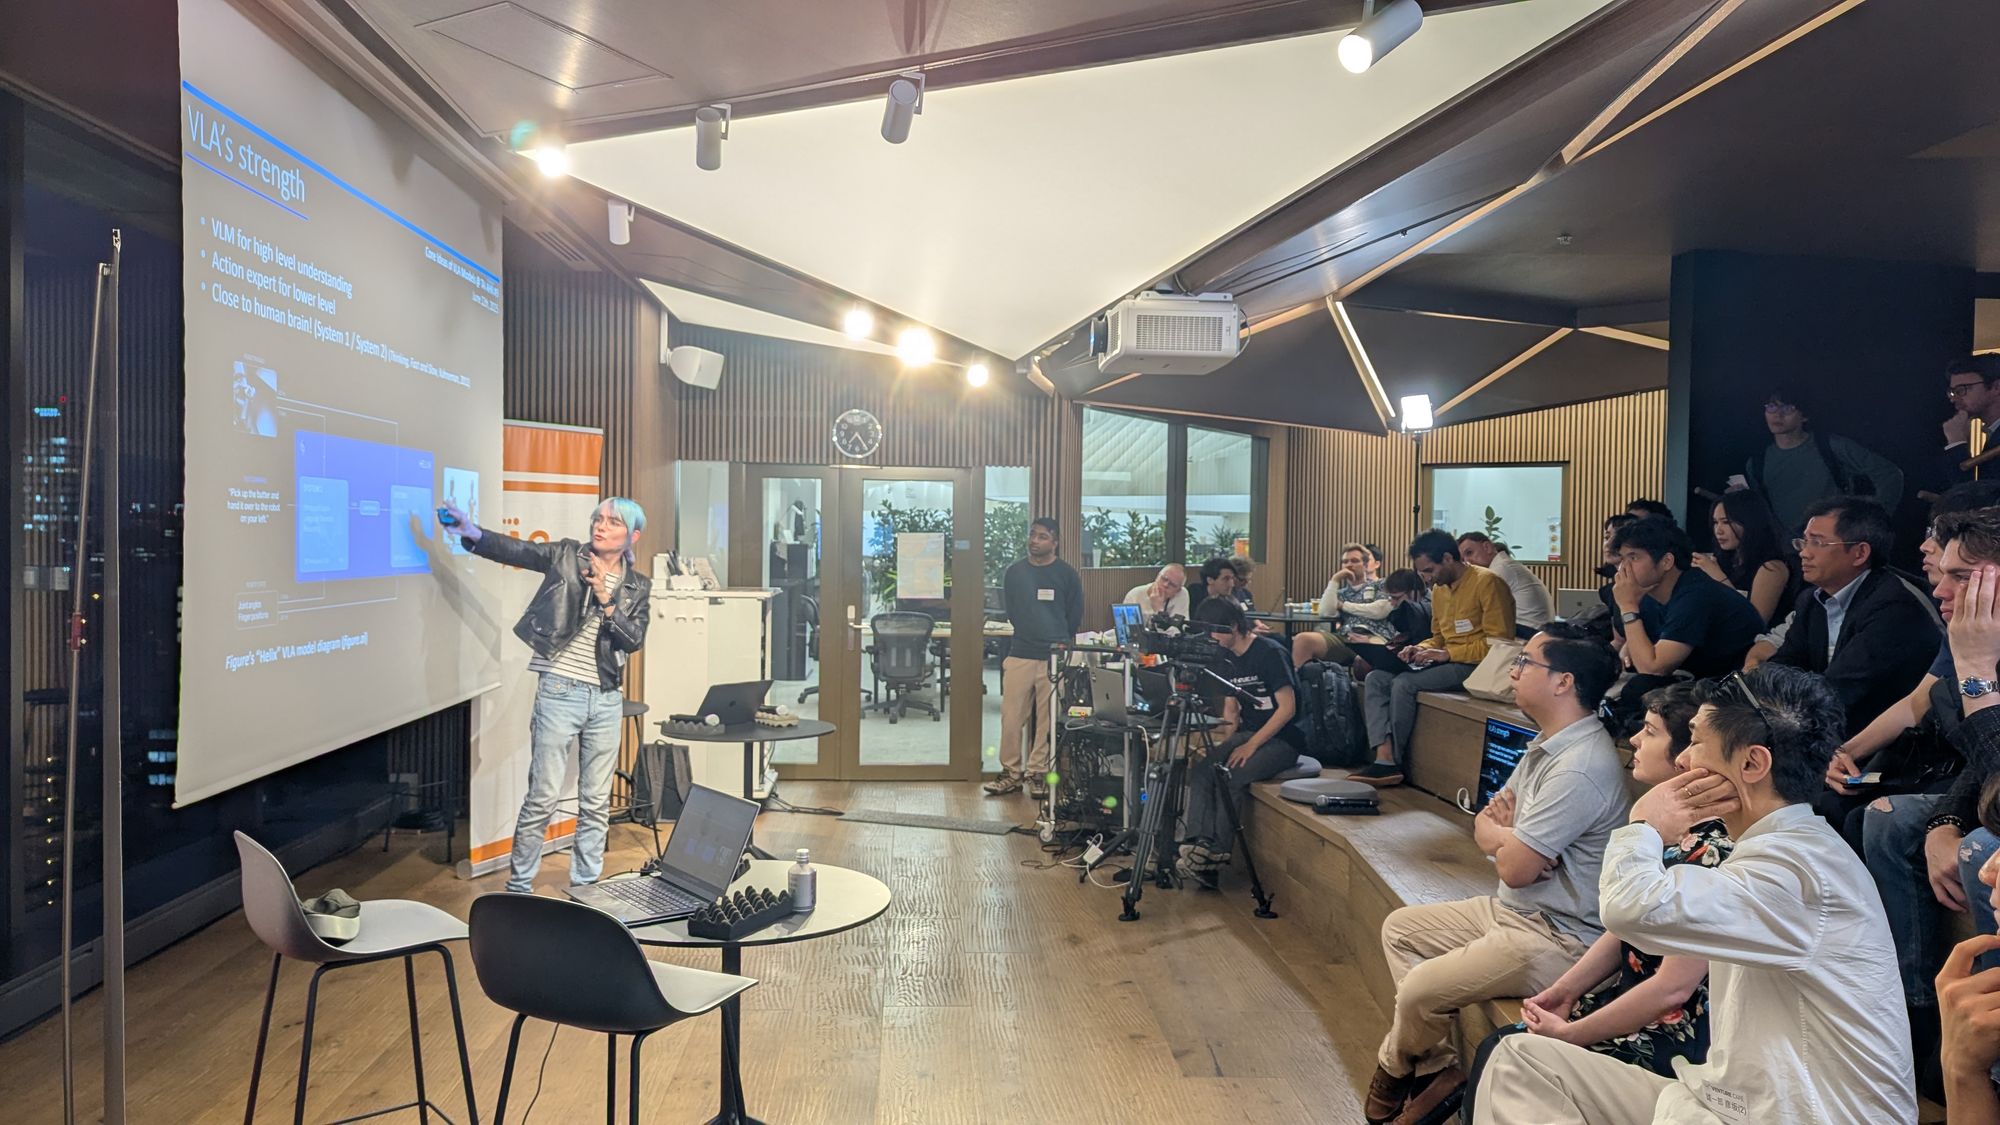
2025年6月12日のTokyo AIイベント「Foundation Models for Robotics」では、Vision-Language-Action(VLA)モデルの基礎、推論時の課題、移動ロボットへの期待が扱われました。
見る・理解することを、動作の表現へつなぐ
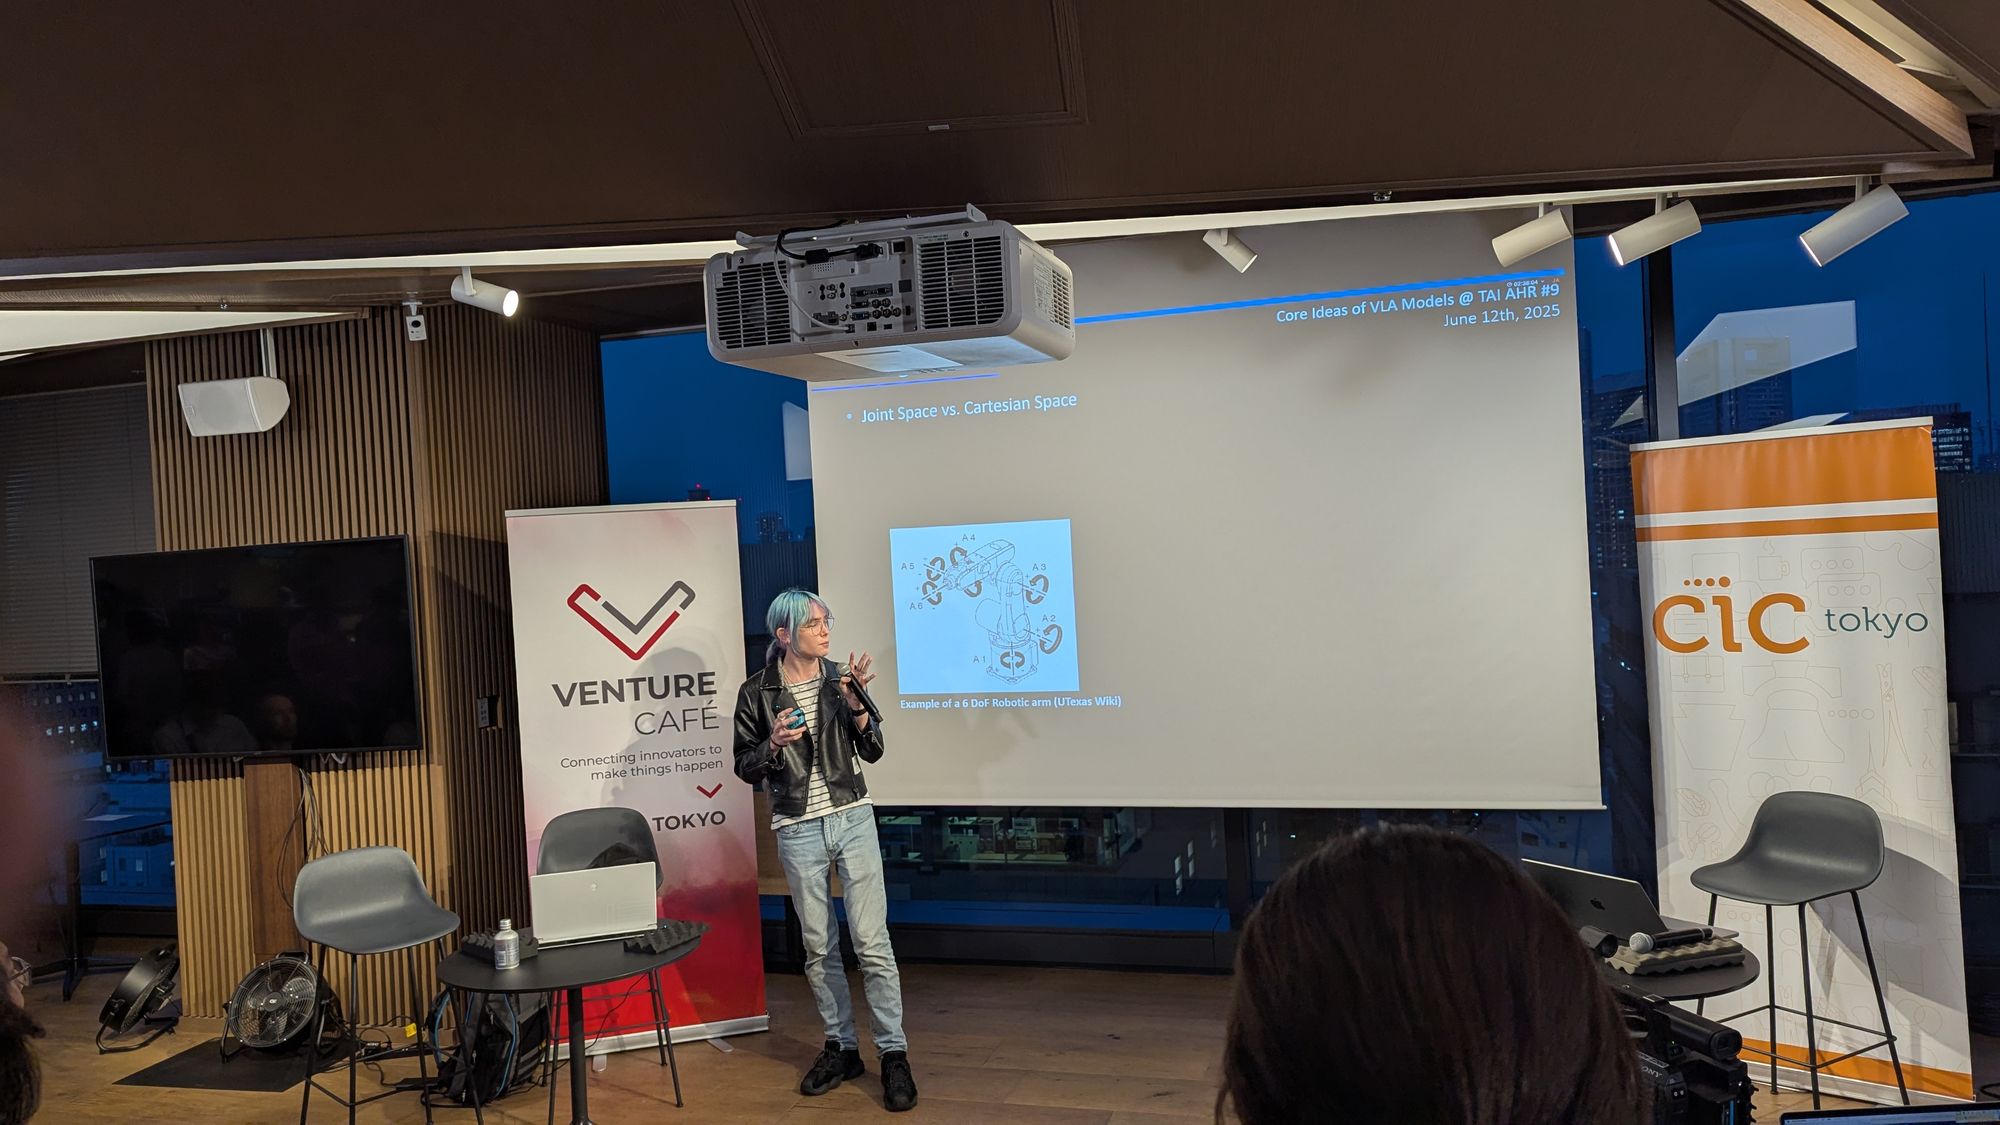
Émilie Fabre氏は、画像や言語の指示をロボットの動作へ結び付けるVLAモデルを紹介しています。ここで重要なのが動作の表現です。関節を指定するのか、手先の位置を指定するのか。絶対値なのか、現在位置からの変化なのかで、出力の意味が変わります。
人が「物を移動して」と指示するデモでは、この違いが見えにくくなります。しかし実装では、モデルの出力と機器側の解釈を一致させる必要があります。
また、学習用のデモから多様な仕事へ対応できる可能性があっても、実際に使う物体、カメラ、ロボット構成で期待どおりに動くかは、別に確かめる必要があります。
推論と実行を、時間の中で組み合わせる
TelexistenceのRobotics AI Engineer、Maxime Alvarez氏は、推論中にも環境が変わることを出発点に、複数の方法を整理しています。推論自体を速くする、先の動作をまとめて生成する、実行と推論を並行させる、ゆっくりした理解と速い動作生成を分ける、といった方法です。
複数の動作をまとめて生成するaction chunkingでは、モデルを呼ぶ頻度を減らせます。一方、どこまで実行してから新しい観測を取り入れるかを決める必要があります。長く実行するほど、判断に使った状況と現実のずれが広がる可能性があります。
非同期推論では、前の動作列の一部を実行しながら、次の動作を計算します。講演で参照されたSmolVLAの研究も、この方向の例です。
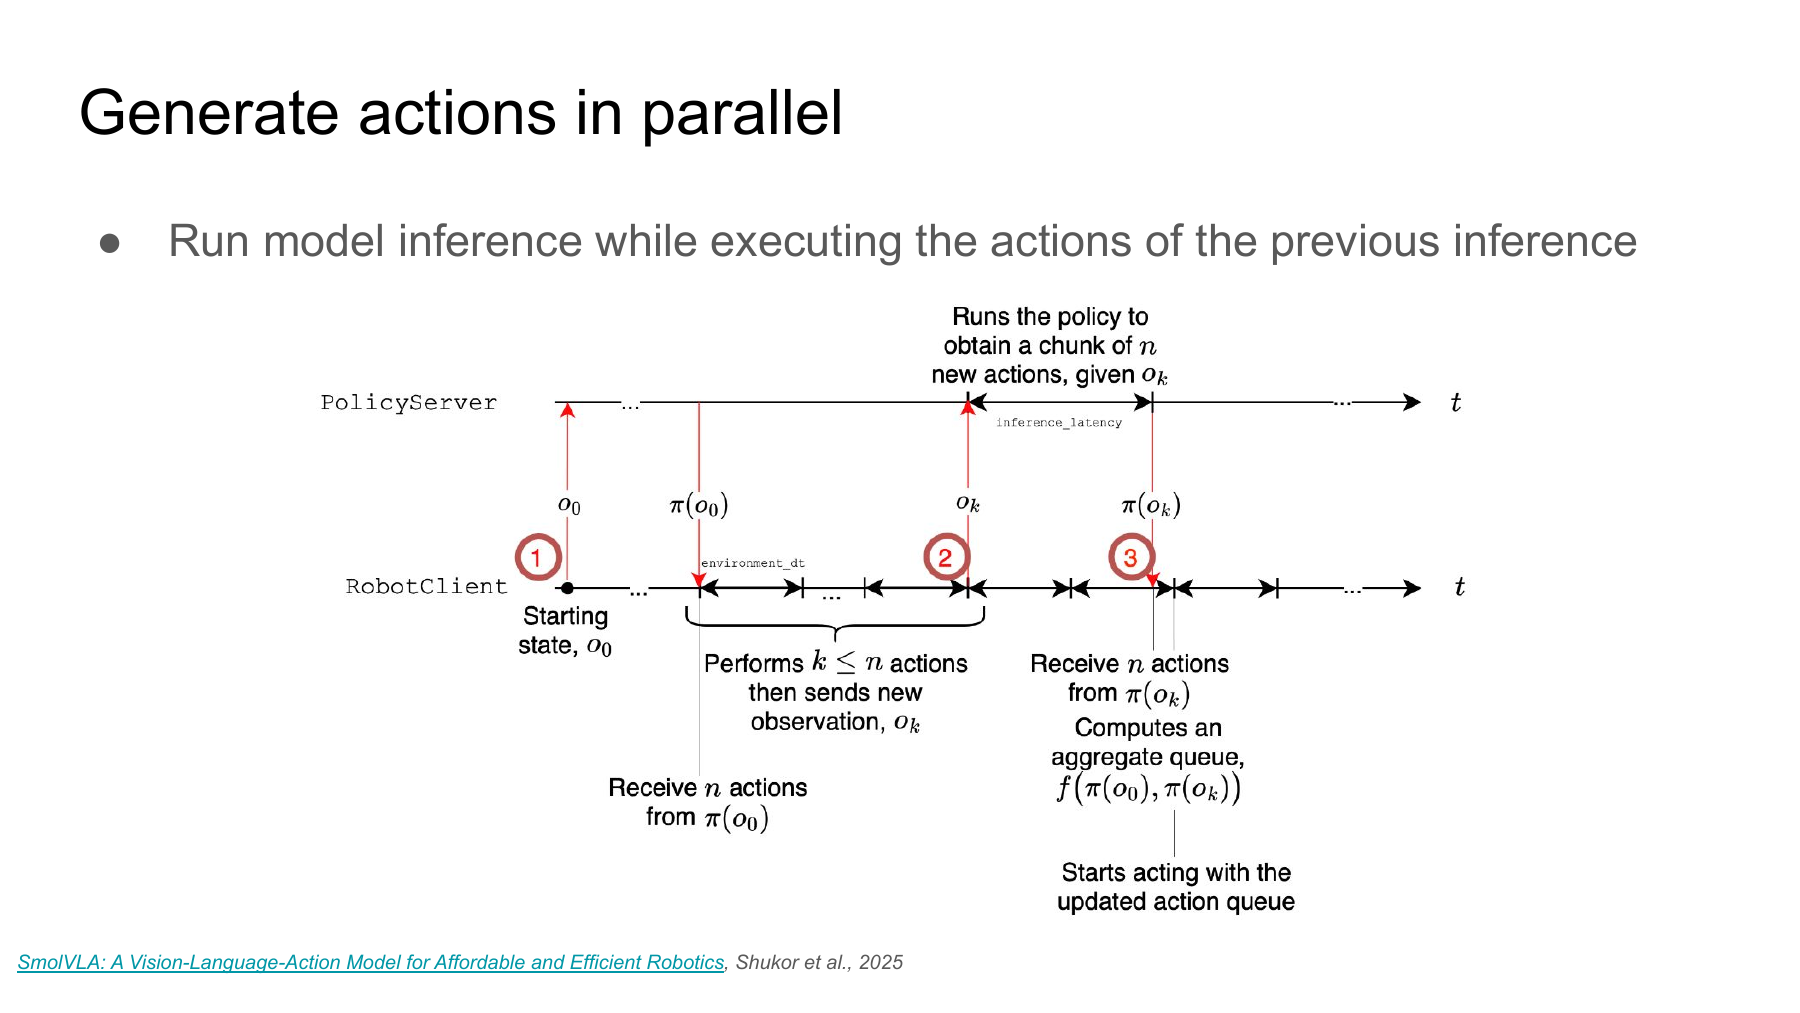
ただし、二つの動作列の接続が滑らかになるとは限りません。新しい予測が想定する開始状態と、実機が到達した状態が違う可能性があります。Alvarez氏は、予測の重なりや動きの連続性も課題として挙げています。
大きなモデルの周囲に、速く動く仕組みを置く
講演では、広い状況を理解する遅い処理と、動作を生成する速い処理を分ける構成も扱います。両者をどう接続するかが、新たな設計課題になります。
上位の指示は、速い処理を導ける程度に明確である必要があります。同時に、状況が変わって指示が合わなくなったことを、上位へ返せなければなりません。現在の動作を把握したまま、計画を修正・停止できる境界が必要です。
Ibrahim Orhan氏の講演テーマは、より幅広い場所で活動する移動ロボットへの基盤モデルの必要性です。汎用性への期待が大きくても、導入先の環境と責任を具体化する仕事は残ります。
Foundryの視点:成功した把持だけでなく、古くなった観測を評価する
作業台の上で物体を仕分けるロボットを、仮の例として考えます。PoCは画像から妥当な動作を選べれば成功に見えます。本番に向けては、その画像を撮ってから動作が始まるまでに、どれだけ時間が経過したかも確認します。
センサー、前処理、推論、動作の待ち行列、実行までを、管理された環境で一体として試験します。モデルが同じでも、途中の遅延で振る舞いは変わります。実機の専門家が定める範囲で、接続の滑らかさ、中断、復旧を確かめます。
最初は物体と作業領域を限定し、介入する経路を明確にします。照明や配置、作業頻度を変える場合には、その変更を新しい評価事例として扱います。
業務として見るべきなのは、その条件下で完了した仕事と、介入・復旧の負担です。単発の予測が優れていても、動作の切り替わりで頻繁に助けが必要なら、運用は難しくなります。Foundry Labsのロボティクス・エッジAI開発につながるのは、モデル、時間、接続、運用範囲を一つのシステムとして評価する視点です。
出典・関連情報
本記事は、TAI AHR #09 - Foundation Models for Roboticsのイベント案内と上記の講演をもとに構成しています。Tokyo AI(TAI)は研究者、エンジニア、企業をつなぐコミュニティです。Foundry Labsのコミュニティ活動もご覧ください。
Émilie Fabre、Maxime Alvarezの登壇資料をご希望の方は、お問い合わせフォームより、イベント名と登壇者名を添えてご連絡ください。
登壇者プロフィール
Émilie Fabre。東京大学のResearch Assistant・博士課程学生。XRとロボティクスに取り組む。 LinkedIn
Maxime Alvarez。TelexistenceのRobotics AI Engineer、東京大学の博士課程学生。 LinkedIn
Ibrahim Orhan。Kanaria Tech共同創業者・CEO。移動ロボットの開発に取り組む。 LinkedIn
記事一覧